
Deformación en impresión 3D de paredes finas: dónde empieza
La deformación en impresión 3D de paredes finas depende de dónde un gradiente térmico encuentra un borde libre: un revestimiento de 1,8 mm se mueve hasta 0,3 mm. En un revestimiento abierto nada sujeta la pared por un lado, así que cada ciclo térmico deja algo más de movimiento. Ese movimiento se concentra en las esquinas de ventana y en los bordes de brida.
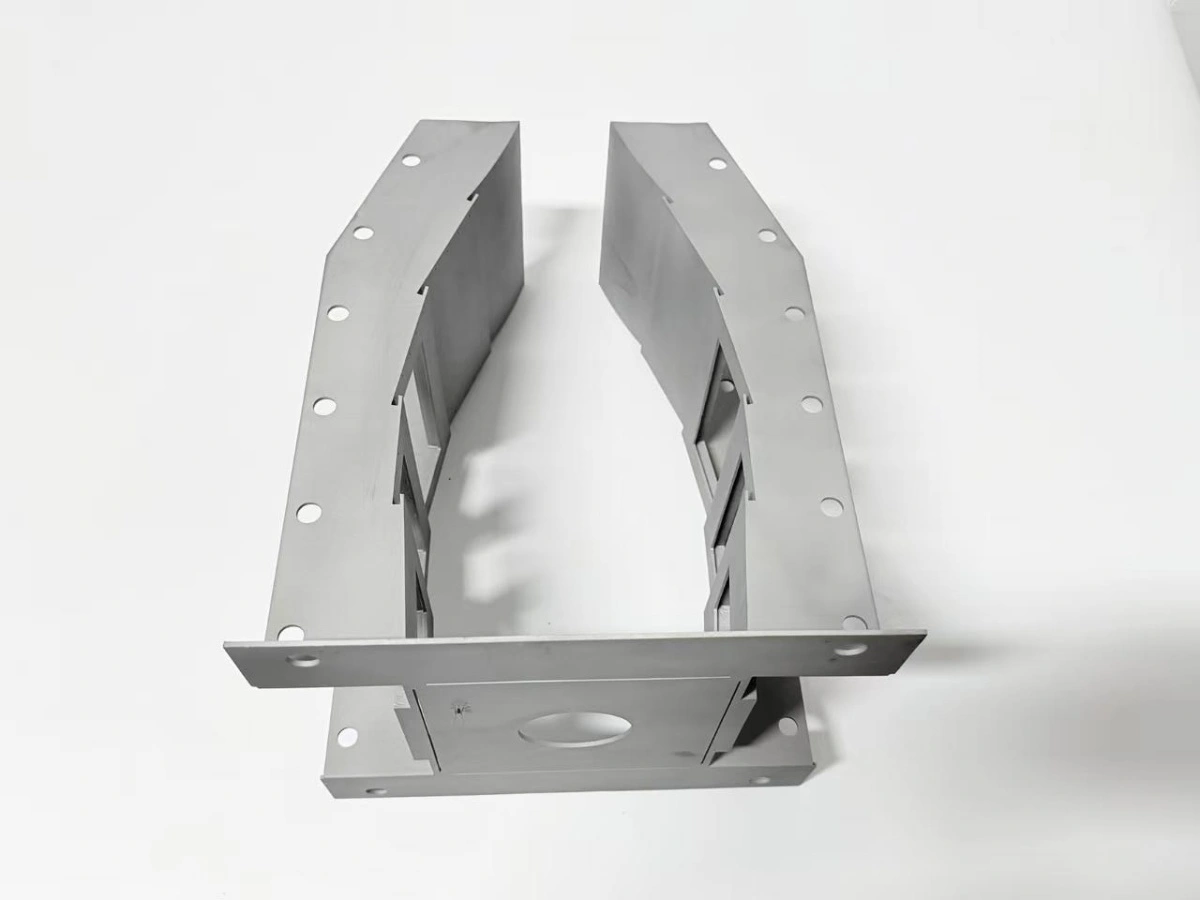
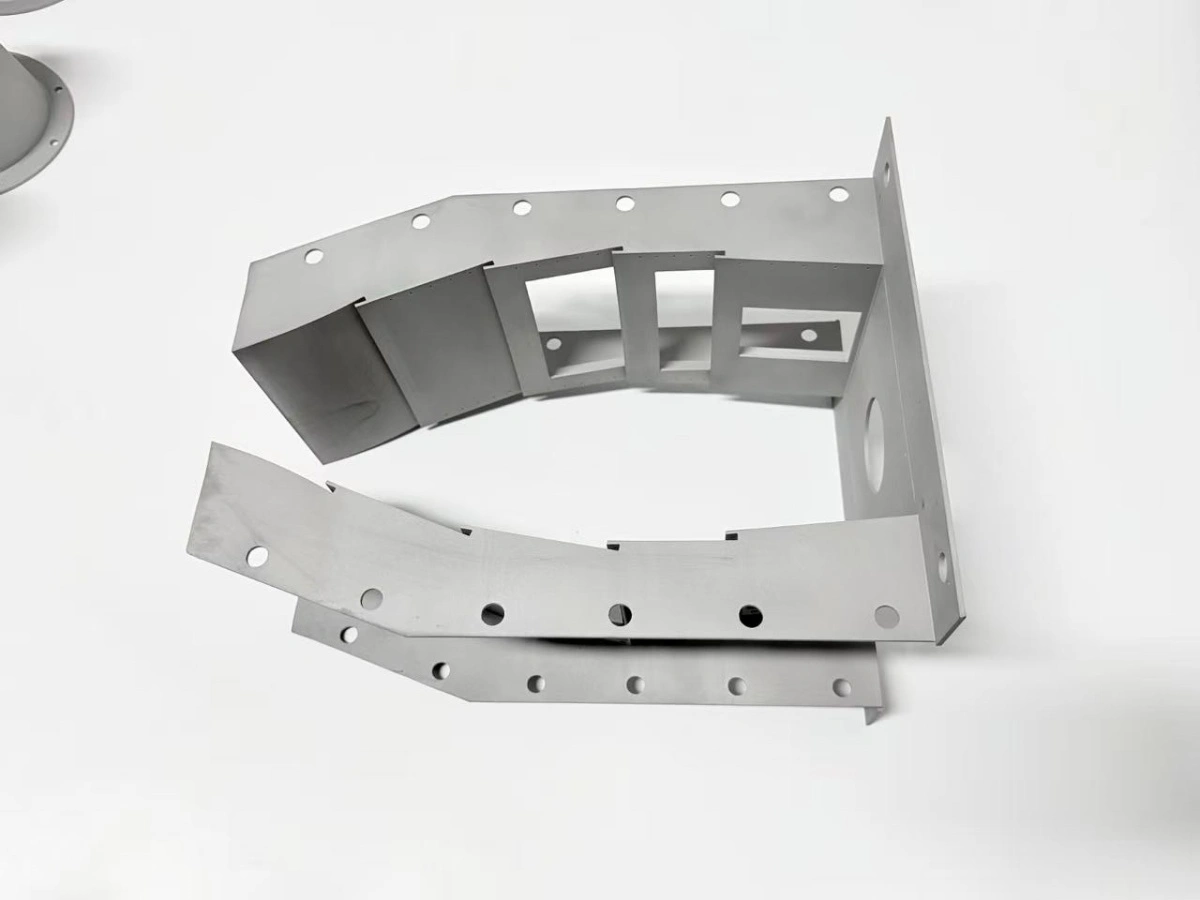
Un revestimiento de GH3536 de 1,8 mm es un buen ejemplo: la pared es lo bastante gruesa para imprimirse, lo bastante fina para moverse y lo bastante abierta para que el borde libre sea siempre el punto débil.
¿Qué aspecto tiene la deformación en un revestimiento?
En un revestimiento la deformación se manifiesta con tres síntomas medibles: la brida pierde planitud, los marcos de ventana se inclinan y la pared se comba entre los marcos. Ninguno de los tres es una grieta; son errores de forma que solo aparecen al medir contra una referencia.
El primer síntoma es el más barato de ver. Una brida que sale 0,1 mm de planitud sobre un mármol ya se ha movido en el borde, porque el borde enfría más rápido que la pared. El segundo es un marco de ventana que ya no está en escuadra con la brida; el marco sigue a la pared al combarse, y el error crece con cada ciclo.
El tercer síntoma es la comba de la pared. Entre dos marcos, una pared de 1,8 mm puede combarse 0,2–0,3 mm sin ninguna marca visible. La misma deformación en impresión 3D de paredes finas reaparece en cada esquina de ventana.
Las reglas de diseño para piezas de pared fina indican las medidas de marco y nervio que mantienen esa comba dentro del criterio.
¿De dónde viene la tensión residual?
La tensión residual viene de tres fuentes que llegan en secuencia: el baño, el utillaje y el horno. El baño crea el primer gradiente, la placa sujeta la pieza mientras enfría, y el horno añade un segundo gradiente al calentar y enfriar la sección de nuevo.
El mecanismo de deformación de pared es un gradiente que encuentra una restricción; la fusión en lecho de polvo (PBF) hace visibles los dos términos. En PBF el láser funde una pista que se contrae al solidificar. La capa inferior ya está fría, así que la contracción queda restringida y se convierte en tensión. En una pared de 1,8 mm la restricción es débil en el espesor y fuerte en la longitud, y por eso la pared se comba en lugar de contraerse por igual.
La placa añade una segunda restricción. La pieza está anclada en su base, las primeras capas no pueden moverse; al cortar, la tensión ya está encerrada en la pared. Un alivio de tensiones antes de cortar la liberaría, pero ese tratamiento se hace a 1.180 °C durante 1 h y se convierte así en la siguiente fuente de movimiento.
El material fija la escala. El término de tensión térmica LPBF lo fija el baño de fusión, no el horno, así que queda antes de cualquier tratamiento térmico. El GH3536 se dilata unos 13,9 µm/m·K entre 20 °C y 100 °C. La dilatación no es el problema en sí; el problema es que el borde libre y la base restringida se dilatan distinto a la misma temperatura.
¿Por qué el tratamiento de solución y el HIP añaden movimiento?
El tratamiento de solución y el prensado isostático en caliente (HIP) añaden movimiento porque cada uno somete la pieza a un ciclo térmico completo mientras sigue abierta. El tratamiento de solución libera la tensión de fabricación a 1.180 °C durante 1 h, y la liberación no es uniforme: el borde libre se mueve primero y la base restringida después. La deformación tras HIP es la parte que el ciclo HIP añade al tratamiento de solución.
El ciclo HIP añade un segundo movimiento, más lento. A 100 MPa y 1.180 °C durante 3 h la pared fluye bajo la presión, y una pared recta tras el tratamiento de solución puede combarse durante el mantenimiento. El efecto es pequeño por ciclo pero acumulativo, y por eso el escaneo previo al HIP importa tanto como el último.
El programa del horno controla cuánto movimiento ocurre. Una rampa sostenida a 5 °C/min y un enfriamiento que abre la puerta por debajo de 300 °C mantienen pequeño el gradiente a través de la pared. La nota sobre alivio de tensiones describe el mismo programa para otras superaleaciones. Una rampa más rápida no ahorra tiempo total, porque el enderezado posterior cuesta más que las horas ahorradas.
Hay un efecto de segundo orden en los marcos de ventana. El marco es más grueso que la pared, así que calienta y enfría más despacio, y la diferencia entre marco y pared es donde se concentra la deformación de esquina.
¿Cómo separan dos escaneos las causas?
Dos escaneos separan las causas porque cada uno se toma en un punto distinto de la cadena térmica; el mismo enfoque se usa en la deformación y las paredes finas de otras aleaciones. El escaneo previo al HIP se toma tras el tratamiento de solución y el escaneo final tras el mecanizado; alinear ambos sobre la brida mecanizada da dos mapas de diferencia en lugar de un número.
El primer mapa muestra qué se movió durante el HIP. Si el marco de ventana se inclina entre el escaneo previo y el final, la causa es el ciclo HIP y su utillaje, no el mecanizado. El segundo mapa muestra qué se movió durante el mecanizado, casi siempre un efecto de amarre y no térmico.
La referencia de alineación es la brida mecanizada, no la brida en bruto. Una brida en bruto mezclaría el sobreespesor de mecanizado en el mapa, y el mapa mostraría entonces un movimiento que en realidad es arranque de material.
La etapa de liberación sigue a los mapas. El objetivo es 0,2 mm en la abertura y el límite de aceptación 0,3 mm. Un movimiento entre ambos valores obliga a una segunda medición antes del retrabajo, y un movimiento por encima de 0,3 mm va a retrabajo o rechazo. El registro muestra qué ciclo lo produjo.
| Palanca | Ruta de fundición | Ruta aditiva | Efecto sobre el movimiento |
|---|---|---|---|
| Gradiente térmico | Precalentamiento del molde | Rampa de 5 °C/min | Gradiente menor, menos comba |
| Restricción | Ataque y enfriador | Placa y soportes | Controla dónde se ancla la tensión |
| Alivio de tensiones | Tras el desmoldeo | 1.180 °C/1 h antes del HIP | Libera la tensión de fabricación |
| Densificación | Alimentación por mazarota | HIP a 100 MPa, 3 h | Cierra porosidad, añade fluencia |
| Verificación | Corte | Dos escaneos sobre la brida | Separa las causas |
La tabla es la versión corta del artículo: la ruta de fundición controla las mismas cuatro variables con otras palancas, y la verificación hace auditable cualquiera de las dos rutas.
¿Cuándo deja el mecanismo de explicar el error?
El mecanismo deja de explicar el error cuando la sección ya no es fina, cuando la aleación ya no es una superaleación de níquel o cuando el movimiento viene del utillaje y no del metal. Cada uno de esos casos necesita otra explicación y otro control.
Una sección gruesa no se comba igual, porque el gradiente a través de la pared es menor y la restricción está repartida. Una sección cerrada se comporta de otra forma: el polvo no puede salir y la presión interna durante el HIP pasa a ser el término dominante.
La aleación también cuenta. Una aleación de cobalto con otro coeficiente de dilatación se mueve distinto con el mismo gradiente, y los 13,9 µm/m·K son un valor del GH3536, no universal. La misma prudencia vale para una pieza aliviada en un utillaje que no era plano: el mapa mostrará un movimiento que el metal no causó.
Fuera de esos límites el mecanismo sigue siendo un buen punto de partida, pero no una predicción. La respuesta honesta es medir la pieza en cada etapa y dejar que los dos mapas decidan, en vez de prometer un número sacado de una ficha de material.
Dentro de los límites, la deformación en impresión 3D de paredes finas se controla con pocos números: pared de 1,8 mm, capas de 40 µm y un tratamiento de solución a 1.180 °C/1 h. Se añaden un HIP a 100 MPa y un criterio de abertura de 0,3 mm leído en los escaneos. La nota sobre tratamiento térmico HIP detalla el ciclo.
Envíe el plano con el espesor de pared, la disposición de ventanas y la aleación, por ejemplo GH3536. Neway revisa la sección frente al mecanismo, propone las etapas de escaneo y la referencia, y devuelve una ruta que indica dónde se medirá el movimiento. La revisión empieza en la guía de compra de impresión Inconel y continúa en el servicio de impresión 3D de superaleaciones cuando la sección queda fijada.
FAQs
- ¿Puede aguantar un revestimiento de quemador de superaleación de alta temperatura?
- ¿Qué espesor de pared aguanta un revestimiento de quemador de pared fina?
- ¿Cómo se controla la deformación de un revestimiento de quemador?
- ¿Cómo se mecanizan las ventanas de un revestimiento de quemador tras la impresión?
- ¿Qué determina el plazo de fabricación de un revestimiento de quemador?
